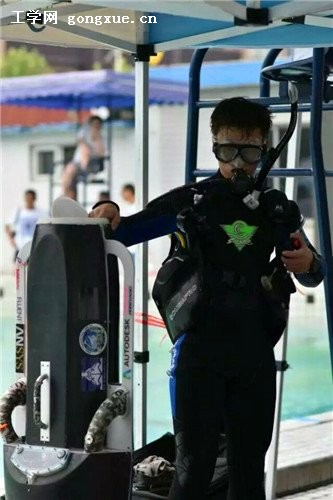
第十五届“挑战杯”全国大学生课外学术科技作品竞赛决赛成绩日前揭晓。我校船舶学院由祝海涛指导,2014级本科生李晗生申报的《泵喷式蛙人水中推进器》获二等奖;自动化学院由栾宽指导,2016级博士研究生刘小龙申报的《骨折整复术前模拟及术中智能导航系统》、水声工程学院由孙宗鑫指导,2015级硕士研究生曲征申报的《数字式水声语音通讯机--水下对讲机》、船舶与海洋工程学院由苗玉刚指导,2014级本科生邹俊攀申报的《基于ROV的水下多功能焊接机器人》、动力与能源工程学院由施悦指导,2015级本科生李兆祥申报的《粪尿分集式水循环生态厕所》、自动化学院由叶秀芬指导,2016级硕士研究生孙相宇申报的《无人化水厂管控系统》5项作品获三等奖。我校进入国赛6个项目全部获奖。
第十五届“挑战杯”全国大学生课外学术科技作品竞赛决赛由共青团中央、中国科协、教育部、中国社科院、全国学联、上海市人民政府主办,上海大学承办。本次大赛以“青春新动能 挑战创未来”为主题,自启动以来,全国2000多所高校的200多万大学生参加了校级竞赛。经过省级比赛、全国初评和复审,共有314所高校的755件作品进入终审决赛。
“挑战杯”竞赛于1989年创办,被誉为当代大学生科技创新的“奥林匹克”赛事。近年来,“挑战杯”竞赛不断探索创新办赛理念和形式,加强育人实效,努力实现以赛促教、以赛促学、以赛促创、以赛促业的办赛新局面。
获奖项目介绍:
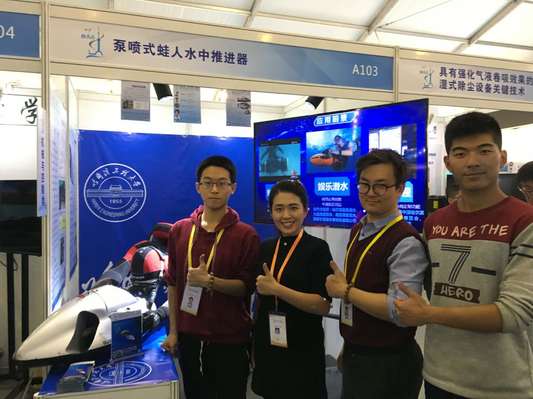
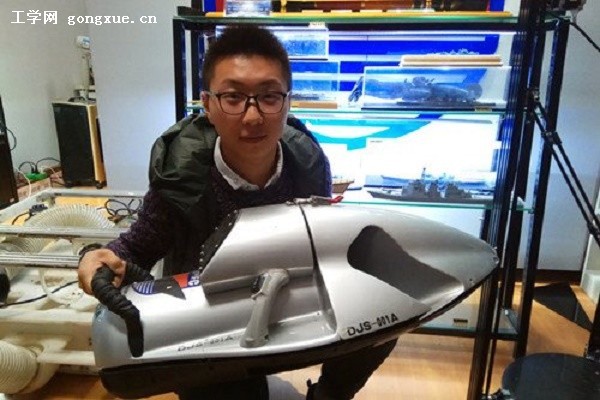
《泵喷式蛙人水中推进器》
泵喷式蛙人水中推进器简称DPV或SDV,蛙人推进器采用整体泵喷推进,由前端吸水后,在涵道内经过螺旋桨加速,于口径较小的尾部高速喷出。舍弃了常规水下潜器的外露螺旋桨布局,在涵洞中采用大面积多叶数的涡扇桨,并将传统的定-动子泵喷改为双动子耦合推进,从而在航行性能、效率和使用性上达到甚至超越国际水准,实现蛙人推进器领域的“代差”。
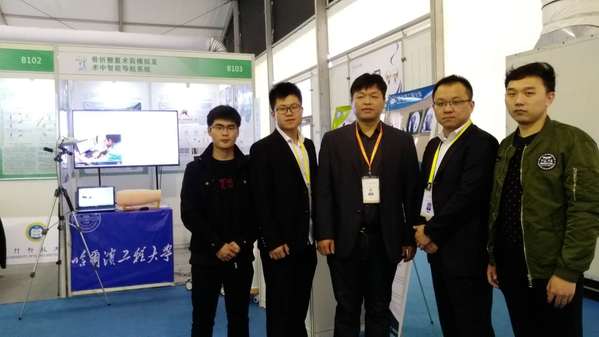
《骨折整复术前模拟及术中智能导航系统》
骨折整复术前模拟及术中智能导航系统主要包括术前模拟和术中导航两大模块,术前模拟模块实现断骨的三维重建、3D打印和预整复位置计算;术中导航模块实现了外固定架接骨导航和髓内针接骨导航。系统优势主要包括两点:一是不用术中X光,避免对医生及患者的辐射,二是利用术前三维图像引导术中骨折整复,三维图像包含更多的信息,能够准确、直观地完成骨折整复。
《数字式水声语音通讯机--水下对讲机》
数字式水声语音通信机产品以声波作为水下传播信息的载体,解决了无线电波在水中传播发生严重衰减的问题。产品利用声波为载体,传输距离长,稳定性高。其使用数字调制,解决了模拟调制通信距离短、失真率高、稳定性差等问题本产品采用的数字调制方式,在4.1km距离上实现了真正意义上的数字实时连续语音通信,在恶劣的海况下依然能够稳定可靠的传输高质量语音,稳定性高。
《基于ROV的水下多功能焊接机器人》
基于ROV的水下多功能焊接机器人开发的是一种ROV水下多功能焊接机器人,针对采油平台、输油管线以及深海压力容器等海洋结构服役中面临和待解决的焊接维修技术问题,设计适用于50米水深海洋环境下海底管道焊接维修系统的设计、制造、测试、安装关键技术,水下焊接系统与ROV接口技术,实现信息的真实、有效传递,误差在1%以内,形成具有自主知识产权的水下结构物焊接技术和关键设备。
《粪尿分集式水循环生态厕所》
粪尿分集式水循环生态厕所以动态分离技术为基础,突破物料湿度控制的技术瓶颈;结合高效菌剂和新型水处理单元,提高处理效率,实现水循环利用。作品运行稳定,维护周期长。装置以动态分离技术为基础,控制60%含水率的少量固体污秽进行好氧堆肥,解决了好氧堆肥反应器负荷过大的问题;液体污秽由新型污水处理装置处理后回用冲厕,实现水循环利用。同时动态分离器的运用可控制好氧堆肥于最适的湿度下进行,结合高效菌剂提高处理效率。
《无人化水厂管控系统》
无人化水厂管控系统针对水厂劳动力需求庞大,水质采样困难,污染源难以及时标定等问题,创新性的提出用水质监控无人机,污水池无人巡检机器人,移动巡检机器人,水下观测机器人等全方位信息获取方式,并将数据传送至可敏捷部署的控制中心数据监控系统进行远程控制。分析后获得正确的操作辨别功能,从而真正实现水厂无人化、智能化。该系统实现全时性、即时性,在无人化水厂管控有革命性优化,节省人力资源70%以上,提升效率30%。